Risoluzione delle camere – Utilizzo 6K o 12K?
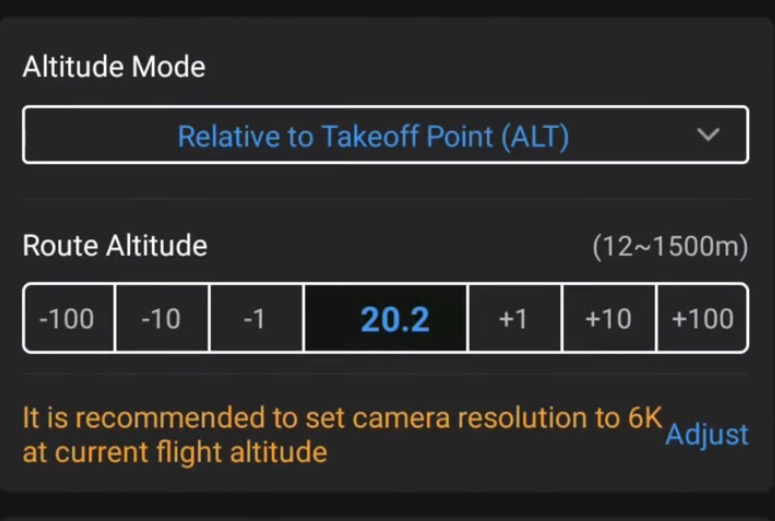
⚙️ Perché a bassa quota il sistema preferisce 6K
Quando voli basso:
- il campo inquadrato da ogni foto diventa molto piccolo
- quindi per mantenere overlap corretto:
- la camera deve scattare MOLTO più frequentemente
E qui nasce il problema.
📸 12K = immagini enormi = raffica più lenta
In 12K:
- ogni immagine pesa molto
- tempo di lettura sensore più lungo
- tempo di scrittura maggiore
- throughput dati enorme
A bassa quota:
- il drone percorre pochi metri tra uno scatto e l’altro
- servono foto rapidissime
👉 quindi 12K può non riuscire a mantenere:
- overlap frontale
- sincronizzazione
- nitidezza
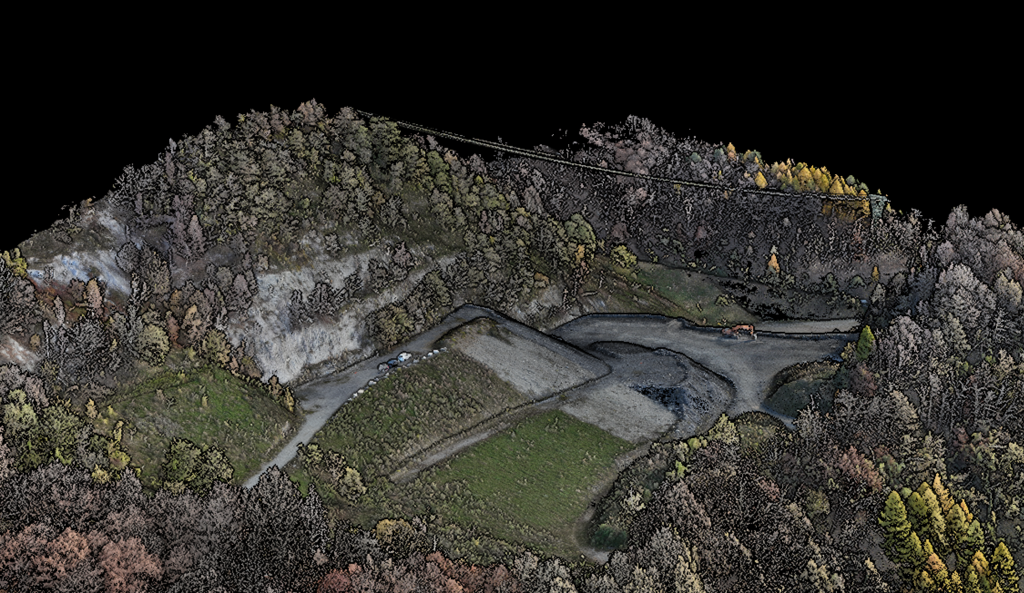
✈️ Esempio pratico
Volo a 100 m
Ogni foto copre molta superficie.
Quindi:
- puoi scattare meno frequentemente
- 12K è gestibile
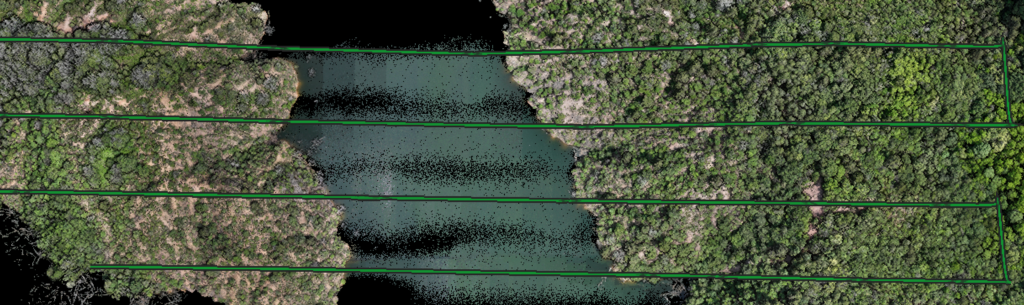
Volo a 40–50 m
Ogni foto copre poca superficie.
Per avere:
- 80% overlap
la camera deve scattare molto più rapidamente.
👉 In 12K:
- buffer stressato
- rolling shutter più critico
- rischio frame persi
- rischio gap nel matching
Per questo DJI suggerisce 6K.
🧠 Il punto chiave: GSD già molto alto a bassa quota
Quando voli basso, hai già:
- pixel a terra molto piccoli
Quindi anche in 6K:
- il dettaglio reale è già eccellente
Passare a 12K:
- aumenta tantissimo il peso dati
- ma spesso migliora pochissimo il risultato finale
📐 In pratica DJI sta ottimizzando:
A bassa quota:
✔ velocità di acquisizione
✔ overlap stabile
✔ affidabilità del matching
✔ continuità dataset
anziché:
❌ massima risoluzione teorica
🔥 Il vero collo di bottiglia è il tempo tra gli scatti
A quota bassa:
- il drone “consuma overlap” velocemente
Quindi la camera deve:
- leggere sensore
- processare
- salvare
- essere pronta per lo scatto successivo
👉 6K permette frequenze di acquisizione molto più sostenibili.
🎯 Conclusione pratica
Se fai:
- LiDAR mapping
- corridoi
- missioni automatiche basse e veloci
👉 6K spesso produce dataset MIGLIORI e più affidabili del 12K.
12K conviene soprattutto:
- voli lenti
- manuali
- fotogrammetria dedicata
- facciate
- texture ultra-dettagliate.
Perchè DJI mi consiglia di abbassare la frequenza se aumento l’altezza di volo?
⚙️ 1. Il principio chiave: più frequenza = più punti… ma meno distanza utile
- kHz = impulsi laser al secondo
- Più impulsi → più punti → maggiore dettaglio
- Ma ogni impulso deve:
- partire
- raggiungere il terreno
- tornare al sensore
👉 Se voli troppo alto, il tempo di andata/ritorno aumenta.
Se nel frattempo il sensore emette troppi impulsi (alta frequenza), succede un problema 👇
⛔ 2. Problema: ambiguità del segnale (pulse overlap)
A frequenze alte:
- il sensore rischia di ricevere il ritorno di un impulso precedente mentre ne ha già inviato un altro
- questo crea errori di distanza (range ambiguity)
👉 Per evitarlo, si limita la quota quando si usano frequenze alte.
📏 3. Perché le quote diminuiscono aumentando la frequenza
🔵 100 kHz → fino a ~500 m (4, 8, 16 ritorni)
- pochi impulsi al secondo
- c’è tempo sufficiente per il ritorno del segnale
- quindi puoi volare più alto
✔️ ideale per grandi aree
🟢 350 kHz → fino a ~300 m (4, 8, 16 ritorni)
- più impulsi → meno tempo tra uno e l’altro
- bisogna ridurre la distanza per evitare sovrapposizioni
🟡 1000 kHz → fino a ~100 m (4, 8 ritorni)
- altissima frequenza
- impulsi molto ravvicinati nel tempo
- serve distanza corta per avere ritorni “puliti”
✔️ ottieni alta densità ma devi volare basso
🔴 2000 kHz → fino a ~50 m (4 ritorni)
- impulsi estremamente frequenti
- anche pochi microsecondi fanno la differenza
- se voli alto → segnali si confondono
✔️ massimo dettaglio, ma solo a corto raggio
🧠 4. Regola fisica semplificata
Il limite nasce da questa relazione:
- tempo di ritorno ∝ distanza
- intervallo tra impulsi ∝ 1 / frequenza
👉 Per evitare errori:
tempo di ritorno < intervallo tra impulsi
Quindi:
- alta frequenza → intervallo piccolo → distanza deve essere piccola
📊 5. Regola veloce (pratica sul campo)
- Vegetazione fitta / grandi aree → 100–350 kHz
- Uso generale → ~350 kHz
- Dettaglio urbano/infrastrutture → 1000 kHz
- Ultra dettaglio ravvicinato → 2000 kHz